Domain lmp24.de kaufen?
Wir ziehen mit dem Projekt
lmp24.de um.
Sind Sie am Kauf der Domain
lmp24.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain lmp24.de kaufen?
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
Ähnliche Suchbegriffe für Positionierungen
Top-Angebote
Produkte zum Begriff Positionierungen:
-
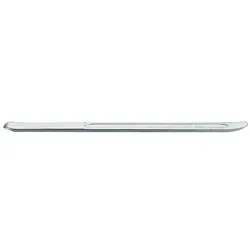
Hazet, Fahrzeug Werkzeug, Reifen- und MontagehebelAnwendung: Montieren und Demontieren von Reifen auf Stahl- und insbesondere auf Aluminiumfelgen - Geschraubte, austauschbare Kunststoffbeschichtung - Oberfläche: verchromt - Hergestellt in Deutschland - Abmessungen: 500 mm - Nettogewicht: 0,71 kg.55,50 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Fischer RAIN COAT - Regenmantel Rennteam - XSLangarm Rain coat, gefertigt aus einem 2,5-Lagen Laminat mit einer angeschnittenen Kapuze.Der Mantel hat 2 Seitentaschen und ist mit wasserdichten Reißverschlüssen ausgestattet. Logo Druck auf der Vorderseite. Material: 100% POLYESTER Farbe: schwarzGrößen: XXS, XS, S, M, L, XL, XXL *Die durchgestrichenen Preise sind unverbindliche Preisempfehlungen des Herstellers.195,00 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter


-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **

Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
Top-Angebote
Produkte zum Begriff Positionierungen:
-
Bahco, Fahrzeug Werkzeug, Reifen- und MontiereisenDas Bahco Reifen- und Montiereisen ist ein hochwertiges Werkzeug, das speziell für das Abziehen von Reifen entwickelt wurde. Mit einer Länge von 530 mm bietet es eine optimale Handhabung und Kontrolle, um Reifen effizient zu montieren und zu demontieren. Hergestellt aus einer robusten Chrom-Vanadium-Stahllegierung, ist das Montiereisen sowohl verchromt als auch vernickelt, was nicht nur für eine ansprechende Optik sorgt, sondern auch die Langlebigkeit des Werkzeugs erhöht. Die flache, gekröpfte und hakenförmige Form der Enden ermöglicht ein einfaches und sicheres Arbeiten, während die leichte Bauweise für zusätzlichen Komfort sorgt. Dieses Montiereisen ist für den Einsatz an Motorrädern, PKW und leichten Nutzfahrzeugen geeignet und erfüllt die Anforderungen sowohl von Hobbymechanikern als auch von professionellen Werkstätten. - Hergestellt aus hochleistungsfähigem Chrom-Vanadium-Stahl - Verchromte und vernickelte Oberfläche für erhöhte Langlebigkeit - Flach mit gekröpften, hakenförmigen Enden für einfache Handhabung - Geeignet für Motorräder, PKW und leichte Nutzfahrzeuge - Robuste Bauweise bei gleichzeitig leichtem und komfortablem Design.26,88 €*Versand: 3,00 €Sichere Weiterleitung zum Anbieter
-
Hazet, Fahrzeug Werkzeug, Reifen- und MontagehebelAnwendung: Montieren und Demontieren von Reifen auf Stahl- und insbesondere auf Aluminiumfelgen - Geschraubte, austauschbare Kunststoffbeschichtung - Oberfläche: verchromt - Hergestellt in Deutschland - Abmessungen: 500 mm - Nettogewicht: 0,71 kg.55,50 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Fischer RAIN COAT - Regenmantel Rennteam - XSLangarm Rain coat, gefertigt aus einem 2,5-Lagen Laminat mit einer angeschnittenen Kapuze.Der Mantel hat 2 Seitentaschen und ist mit wasserdichten Reißverschlüssen ausgestattet. Logo Druck auf der Vorderseite. Material: 100% POLYESTER Farbe: schwarzGrößen: XXS, XS, S, M, L, XL, XXL *Die durchgestrichenen Preise sind unverbindliche Preisempfehlungen des Herstellers.195,00 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter
-
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
Ähnliche Suchbegriffe für Positionierungen
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.